競賽成就 / ACHIEVEMENTS
BoltNut 在競賽舞台上留下的足跡與成績
跨校聯隊「Future Shark」榮獲亞軍
團隊與陽明交通大學、清華大學及台灣師範大學跨校組成「Future Shark」隊伍,於全台頂尖隊伍雲集的東京威力科創機器人大賽中,展現卓越設計能力、策略運用與團隊協作,成功完成賽場挑戰,最終榮獲亞軍。
2025年12月6日派出 3 支隊伍參賽,「獵爪清道夫」奪下第八名
團隊積極鼓勵成員參與校外競賽驗證學習成果,於 2026 國研盃智慧機械競賽共派出 3 支隊伍參賽,其中「NCU BoltNut-獵爪清道夫」榮獲第 8 名。競賽期間,江宜臻同學於英文演講競賽中以流利英語闡述機器人設計理念,榮獲第 2 名佳績,展現 BoltNut 成員在技術與表達上的雙重實力。
2026年3月28日競賽機器人
獵爪清道夫
2026 國研盃智慧機械競賽

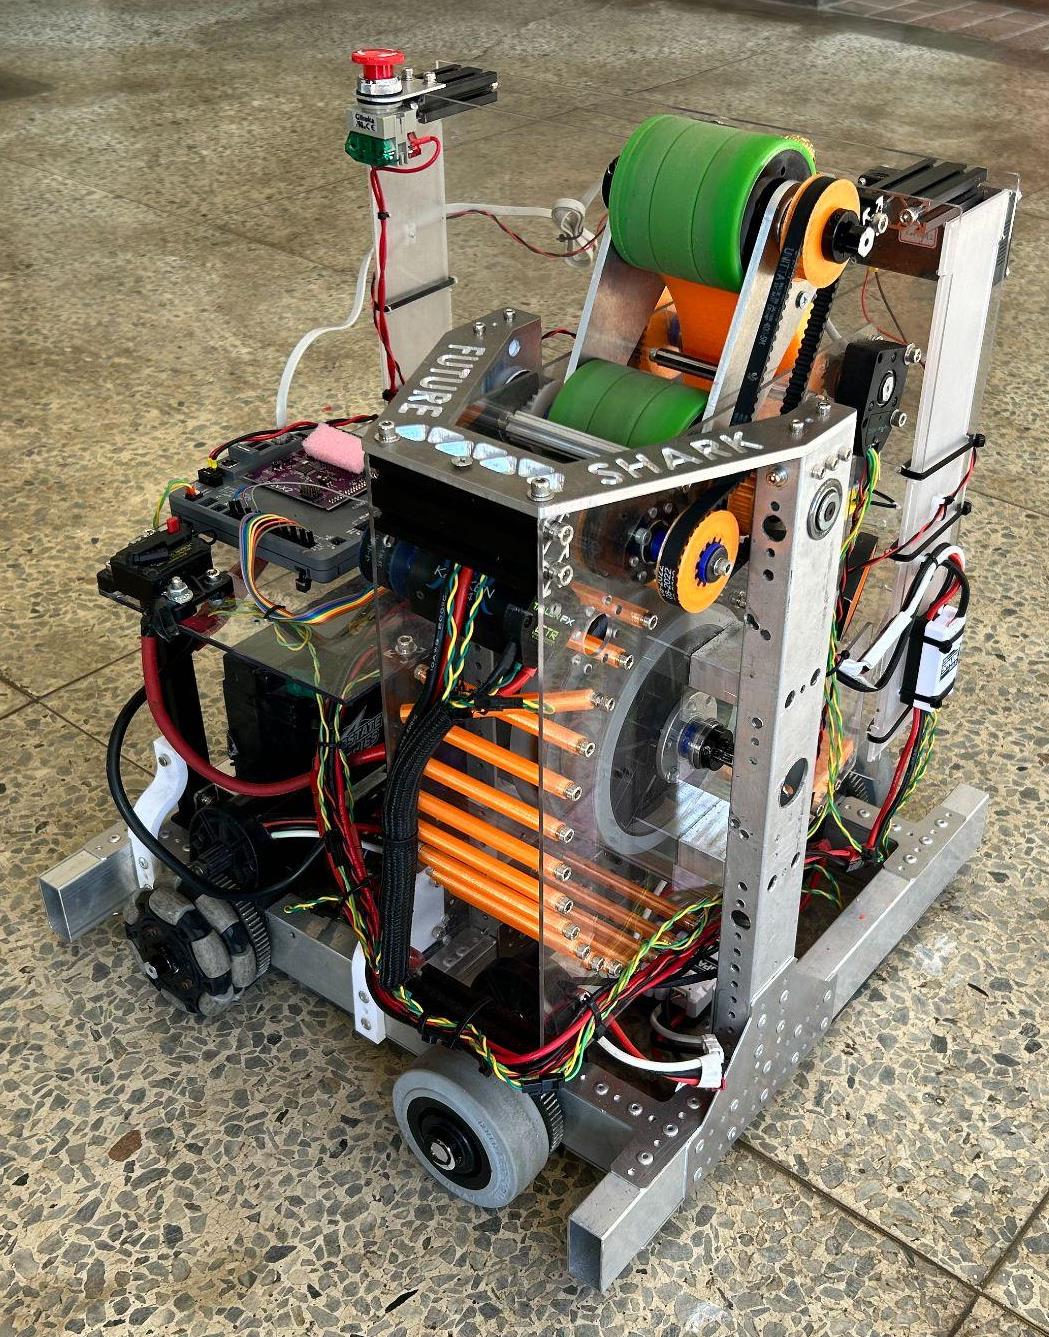
Future Shark
2025 TEL Robot Combat · 跨校聯隊亞軍
與陽明交通大學、清華大學及台灣師範大學跨校組成,採四顆馬達驅動的底盤設計,搭配 COLSON 輪與萬向輪提升抓地力與操控性,最高行進速度可達 5.03 公尺/秒;雙馬達雙飛輪射球系統仰角可於 40°–90° 間調整,出球高度最高 60 公分;並運用 Jetson Nano 執行 YOLOv5n 影像辨識搭配 RealSense D455 深度相機,將瞄準時間縮短 50% 以上(5 秒 → 2 秒)。
NCU Bolt Nut
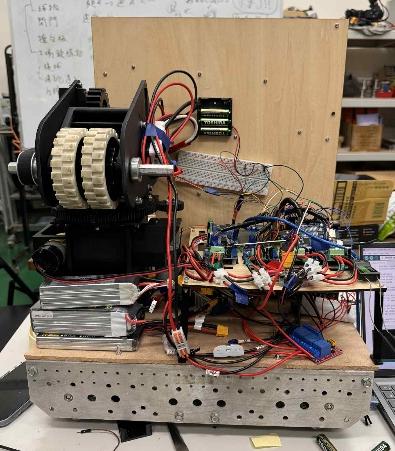
2025 TEL Robot Combat · 校內參賽隊伍
團隊派出的第二支參賽隊伍,採麥克納姆輪底盤設計,提升防守與進攻中的靈活性;砲台以 NEO 無刷馬達驅動,射球軌道角度可調,並透過齒輪水平旋轉瞄準;運用 Jetson Orin Nano 執行 YOLOv8 影像辨識進行水平對準,並以單目相機依目標像素高度反推實際距離,自動修正砲口仰角。
學術成就
英文演講競賽
江宜臻同學於 2026 國研盃智慧機械競賽期間,在英文演講競賽中脫穎而出,以清晰流利的英語表達機器人設計理念與競賽策略,展現 BoltNut 成員在專業技術之外的卓越口語能力,榮獲第 2 名。

2026 中央大學課程博覽會
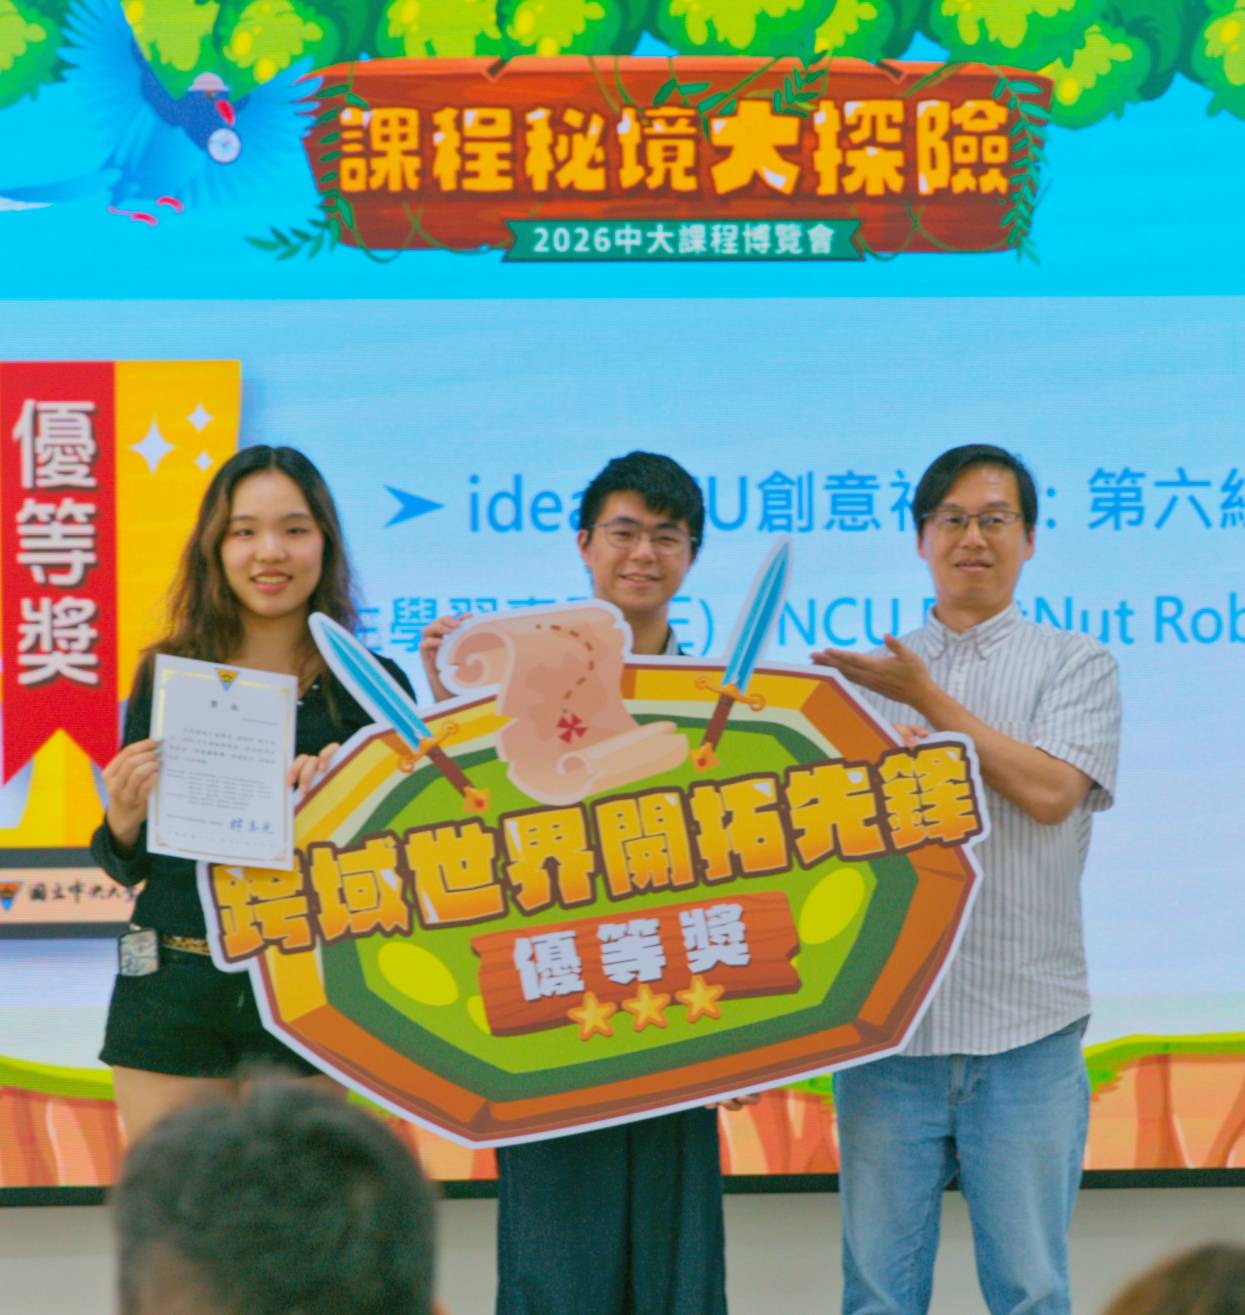
BoltNut 以社群展示內容參與 2026 中央大學課程博覽會,介紹團隊長期投入的機器人研究、競賽成果與人才培育,並分享工程教育、跨領域合作與技術實作經驗,最終榮獲「跨域世界開拓先鋒」優等獎。這份榮譽屬於每一位投入 BoltNut 的成員,也感謝所有參與籌備、布展與現場解說的夥伴,以及一路支持團隊的師長與合作夥伴。
其他重要成果
團隊機器人研發工作室
獲天鋼贊助工業級工作桌、工具櫃與系統化收納設備,運用 IdeaNCU 補助添購電動工具,建置機器人組裝區、電控測試區、3D 列印區、零件管理區及功能測試區等專業空間。
大一培訓課程與隊內競賽
團隊成立以來規模最大的培訓活動,帶領 21 名跨系新生從零開始學習機器人設計與製作,並以隊內競賽驗證教學品質,完整體驗一台機器人從概念到成品的工程流程。